四、已上传压缩包(仅管理员可见)
查看已上传压缩包
上传后保留程序包与校验信息;新源码需完成审核。结构检查不代表模型准入或检测效果达标,具体原因可在版本详情查看。
登录后查看自己的程序包。
课程名称正在核实。
学生自主实现专家和MoE路由,输入一张RGB图片,输出0=正常、1=异常,按正确率和推理时延评分。
| 下载 | 内容 | 用途 |
|---|---|---|
| 下载参考组件(52.2 MiB) | 位置特征、方向特征与 Top-2 路由的参考实现,包含模型文件、源码、配置、校准结果和训练日志。 | 用于学习专家分工、特征处理和路由配置。该包依赖配套框架,不能直接作为当前0/1评测的完整包提交。 |
Python 3.12.3 · CUDA运行时 12.4 · NumPy 1.26.4
| 库 | 已安装版本 |
|---|---|
| PyTorch | 2.6.0+cu124 |
| torchvision | 0.21.0+cu124 |
| OpenCV(headless) | 4.10.0.84 |
| timm | 1.0.20 |
| scikit-learn | 1.5.2 |
| Transformers | 4.57.1 |
| PEFT | 0.17.1 |
| 库 | 已安装版本 |
|---|---|
| NumPy | 1.26.4 |
| Pillow | 10.4.0 |
| SciPy | 1.14.1 |
| matplotlib | 3.9.2 |
| PyYAML | 6.0.2 |
| tqdm | 4.67.1 |
| requests | 2.32.3 |
| psutil | 6.1.1 |
| einops | 0.8.1 |
| accelerate | 1.10.1 |
| safetensors | 0.6.2 |
| huggingface-hub | 0.35.3 |
| tokenizers | 0.22.1 |
| sentencepiece | 0.2.1 |
| ONNX | 1.17.0 |
| ONNX Runtime(CPU) | 1.20.1 |
| protobuf | 5.29.3 |
| setuptools | 78.1.0 |
以上为已安装的开发与自测环境;现有在线评测隔离环境尚未切换。
提交一个完整程序ZIP,用于平台异常判断和时延评测。
ZIP根目录直接放置 manifest.json、solution.py、README.md,并包含专家与路由实现、配置及需要的权重文件,不要再套一层文件夹。
solution.py 提供 load_model(model_dir),返回含 predict(rgb_image) 方法的对象;每次输入一张RGB图片,返回整数0(正常)或1(异常)。README.md 说明依赖和运行方法。
{
  "protocol": "liminaleye.rgb_moe.v2",
  "name": "my-moe",
  "version": "1.0.0",
  "entrypoint": "solution:load_model",
  "expert_ids": [
    "expert_a",
    "expert_b"
  ]
}从新版模板迁移旧方案,将 manifest.json、solution.py 和 README.md 放在 ZIP 根目录。
包含入口程序、专家与路由源码、配置及运行所需文件;使用模型权重时一并打包。
请选择完整程序的 ZIP 文件。
上传后保留程序包与校验信息;新源码需完成审核。结构检查不代表模型准入或检测效果达标,具体原因可在版本详情查看。
登录后查看自己的程序包。
2026-11-13版本:验证70张、测试119张,两集合无重复图片。以下旧六类资料仅供参考组件研究。
下载现行验证集(70张)正在读取课程发行版…
VisA点位为candle、capsules、pcb1;LOCO点位为pushpins、screw_bag、splicing_connectors。VisA图例为正常、异常、标注;LOCO图例为正常、逻辑异常、结构异常;训练内容见场景与数据要求。
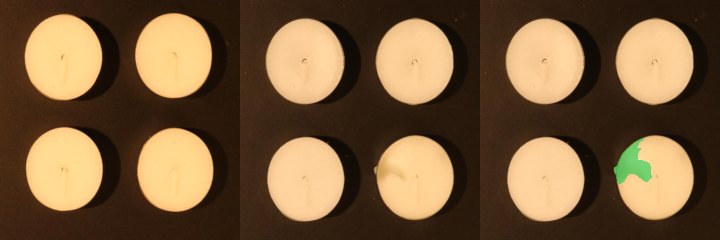
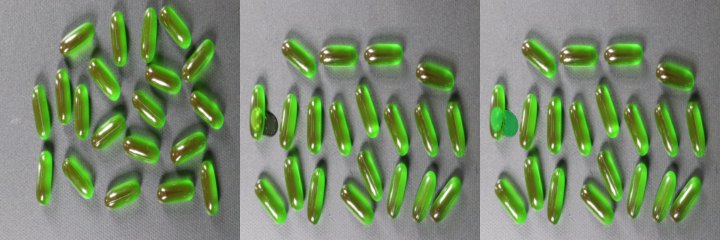
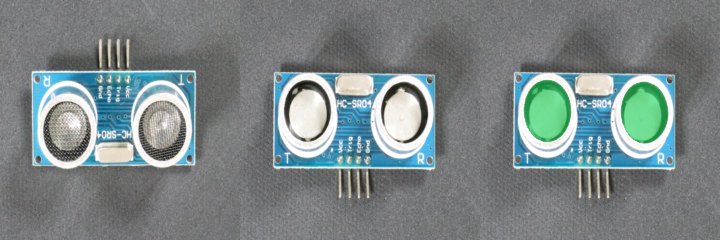
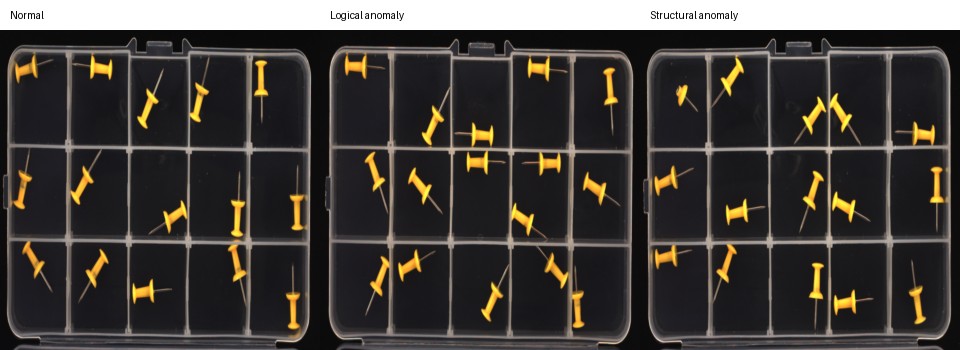
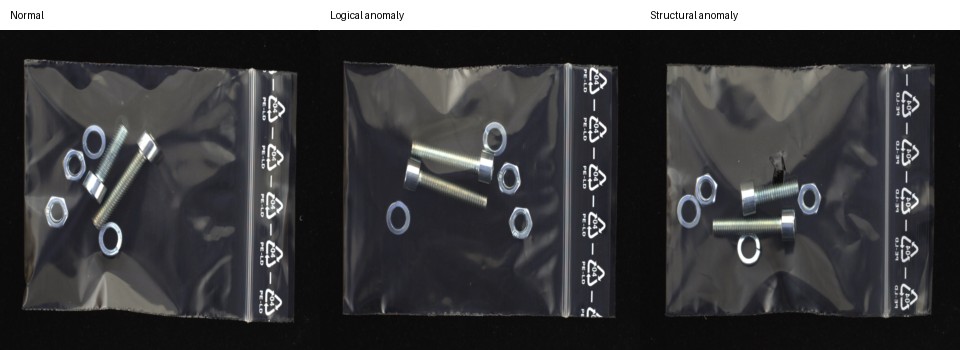
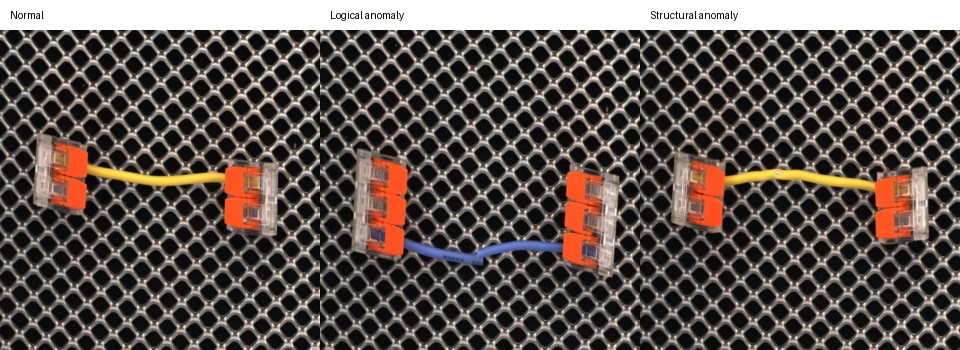
来源:VisA / Amazon Science。数据许可CC BY 4.0,新增 MVTec LOCO AD,许可CC BY-NC-SA 4.0。完整说明见下载包LICENSE-VisA、LICENSE-LOCO.txt与来源元数据。示例不能替代完整数据或现场独立验收。
正式训练和CPU评测共用相同处理:0/90/180/270度整图旋转,亮度与对比度系数0.8–1.2。仍只运行一次冻结ResNet18;热力图及定位框恢复至原图坐标,预处理计入总耗时。
旋转请按类别配置。多类别或更复杂组合可编辑下载的JSON,由训练工具统一校验。配置是模型训练的一部分,不能对已有模型临时勾选后直接生效。
python pg01_configure_preprocessing.py --config config.json --policy preprocessing.json --output config-pp.json
course-feature train --teacher teacher/base.pt --config config-pp.json --train train.csv --adapt adapt.csv --calibration calibration.csv --output trained-pp --device cpu
course-feature check --checkpoint trained-pp/model.pt --teacher teacher/base.pt --rules teacher/rules.json --roles teacher/roles.json --source-root . --output check-pp.json
python pg01_evaluate.py --checkpoint trained-pp/model.pt --manifest local_development/development.csv --output local_runs/pp_top2 --mode top2
python build_submission.py --model trained-pp/model.pt --name 我的预处理方案 --output submission-pp.zip
请先下载新版组件模板。旧模型不含预处理字段时继续走原路径;旧记录保留,新旧运行框架不混作同版本对比。给定的参考方案默认不启用预处理,不保证开启后一定提分。
框架修订:。这是课程CPU隔离评测支持,不代表jetson003真机兼容验证已完成。
新增六类144张真实图像:每类12正常、12异常;LOCO异常由6结构和6逻辑组成。提供原图、区域标注及独立逻辑区域。与正常三角色、教学30图和服务器249图按解码像素哈希隔离,不宣称采集会话隔离。
本地数据版本:pg01-local-development-v1-20261101。允许用于模型/配置选择与失败分析;不将真实异常或mask拟合专家、路由、参考库,也不根据其标注寻优正式阈值。教学样例仍仅供认识任务。
下载新版组件模板,正常训练包解压到工程根目录;本地开发包保留local_development/子目录。原正常CSV不覆盖。
python pg01_doctor.py > environment.json
先执行下方正常训练与check命令,再检查完整性、角色隔离和模型合同:
python pg01_evaluate.py --checkpoint trained/model.pt --manifest local_development/development.csv --output local_runs/preflight --preflight-only
python pg01_evaluate.py --checkpoint trained/model.pt --manifest local_development/development.csv --output local_runs/top2_seed42 --mode top2
将--mode改为top1或base,并使用不同输出目录,完成对照。结果包含metrics.json、逐图CSV/JSONL及report.html失败可视化;已有目录不会覆盖。
本地144图运行576次;服务器249图运行996次。两套原始诊断分不能直接比较,本地成绩不按榜单的给定基准换算。新版打包工具自动读取模型主策略,不允许将Top-2模型只改清单标成Top-1;已有ZIP不会覆盖。不要把公开开发集当作保密考试;最终课程总分与独立考试尚未启用。
缺文件:分别解压训练包与开发包;SHA不符:重新下载对应包,不能编辑CSV跳过校验;输出目录已存在:更换目录保留旧结果;角色重叠:不得将开发图片加入正常拟合清单;模型状态不一致:重新训练、建库、校准;上传暂停:重新选择同一ZIP续传;显示检查中:文件已保存,不要重复创建上传。
通用course-feature evaluate不是完整课程评分工具;本地课程验证请用pg01_evaluate.py,它使用相同的结构/逻辑定位算法。本机耗时与统一服务器计时口径不同,不能直接比较P95。
| 点位 | 正常训练 | 正常适应 | 正常校准 | 开发:正常 / 异常 |
|---|---|---|---|---|
| candle | 803 | 32 | 49 | 17 / 8 |
| capsules | 483 | 22 | 34 | 12 / 7 |
| pcb1 | 805 | 36 | 54 | 18 / 7 |
| pushpins | 342 | 30 | 69 | 20 / 40 |
| screw_bag | 330 | 30 | 60 | 20 / 40 |
| splicing_connectors | 330 | 30 | 60 | 20 / 40 |
| 合计 | 3093 | 180 | 326 | 107 / 142 |
训练用于拟合正常专家;适应用于课程允许的正常变化学习;校准用于冻结图像及像素阈值;开发集用于比较方法和分析失败案例。前三个角色只含正常图,不能将开发异常或mask用于拟合与阈值寻优。
开发249图在常规、偏暗×0.7、偏亮×1.3及中部阴影×0.7条件下评测,共996次。派生变化继承原图角色;当前按公开图像划分,不宣称独立采集会话隔离,也不构成保密考试。
解压起始工程,将数据包解压到同一目录,保留images/与三个正常角色CSV。建议Python 3.12,建立独立虚拟环境。
python -m venv .venv
source .venv/bin/activate
pip install -e .
围绕六类场景的空间结构、数量组合、局部纹理或全局外观设计专家和路由,保留给定资产;采用发放的正常角色训练,更新后重新建库与校准。
course-feature train --teacher teacher/base.pt \
  --config config.json --train train.csv --adapt adapt.csv \
  --calibration calibration.csv --output trained --device cpu
course-feature check --checkpoint trained/model.pt \
  --teacher teacher/base.pt --rules teacher/rules.json \
  --roles teacher/roles.json --source-root . --output check.json
python build_submission.py --model trained/model.pt \
  --name 我的课程方案 --output submission.zip
course_moe/            公共框架与给定评价规则
student_extensions/    学生专家与路由
teacher/               冻结base与统一规则
config.json            专家池、路由与主策略
train.csv / adapt.csv  允许的正常拟合数据
calibration.csv        独立正常校准
development.csv        公开开发诊断
images/                数据与区域标注
build_submission.py    课程包生成工具
submission.zip
├─ manifest.json
├─ model.pt
├─ README.md
├─ student_extensions/*.py
├─ training_log.json   可选
├─ calibration.json    可选
└─ config.json         可选
{"protocol":"liminal.workshop.anomaly_moe.v1",
 "release":"pg01-visa-loco-v1-20261024",
 "name":"我的课程方案",
"primary_mode":"top2"}平台为CPU两核、3 GiB内存、最长900秒;固定依赖、断网、只读、非root。暂不接受安装脚本或在线pip依赖。平台使用PyTorch 2.14.1、torchvision 0.29.1;其他环境先复核加载和数值。
结构检查通过后可提交隔离评测,结构校验不等于模型可运行或效果达标。若显示重载/形状/数值或资源错误,请先运行本地check,并重新生成与专家、路由一致的参考库和阈值。
参考包用于验证提交和评测流程;它的开发结果不保证MoE优于单专家。请保留真实消融和失败分析。
六类等权:常规光照下,各类AUROC与平衡准确率的均值。
六类等权:外观/结构用IoU;逻辑异常用饱和区域覆盖并惩罚背景误报。课程指标,非官方sPRO/AUC。
偏暗、偏亮、阴影等权,结合扰动检测能力和相对常规光照的性能保持率;随机水平或更差不得鲁棒分。
加权指标 W = 40×检测质量 + 35×定位质量 + 25×鲁棒质量;定位质量按 clip((定位质量实测−0.05)/0.20,0,1) 计,低于 0.05 记 0。模型成绩 = min(100, 60×模型W / 给定W)。给定基准为 60 分,满分100分;加权指标与最终模型成绩分别显示,不为指定模型调分。
对每类、每种扰动,设常规平衡准确率为 B₀,扰动平衡准确率为 B:鲁棒质量=max(0,2A−1)×min(1,A/A₀),其中 A 为该类该扰动下的 AUROC、A₀ 为常规光照 AUROC(改用阈值无关的 AUROC 衡量,A₀为0时保持因子取1)。六类和三种扰动等权平均。超出随机水平的检测能力作为基础,性能下降进一步扣减;恒定输出不会因“稳定”获得高分。
规则:model-grade-40-35-25-v3。兼容版本的完整成功评测统一重新换算,原始检测25/定位15/鲁棒20的诊断与记录不覆盖;历史版本在分项完整时按最新公式换算为参考分,保留版本分组,不与当前版本直接比较。阈值仍仅用正常校准数据确定。运行失败、输出不完整或重复/重载不通过,无有效模型成绩。
当前给定基准的定位能力较弱,按实际测得能力计分,不将其放大描述为成熟定位系统。效率、长时稳定性和报告另作诊断或评价,不追加到模型百分制;本地开发集不能套用服务器给定基准。独立现场考试尚未启用。
| 下载 | 包含内容 | 用途 |
|---|---|---|
| 下载验证集(70 张 · 97.4 MiB) | 70 张图(正常 32 张、异常 38 张),包含轮毂、杜邦线、线缆、瓶子及建筑破损。建筑异常包括墙体破损、玻璃破损、墙体裂缝。下载包含 labels.csv。 | 用于开发检查和失败分析。测试集119张,与验证集无相同文件或像素;新采拍摄时间组不跨集合。验证和测试图片不用于模型训练、参考库拟合或阈值选择。 |
选择已上传并核验通过的完整程序包进行评测。
正在读取评测记录…
能力中心展示本课程测试集的公开成绩榜。
前往能力榜单 →当前规则(binary-accuracy70-latency30-v1):按「正常/异常」二值判定计分,满分 100 —— 判定正确率 70 分、单张时延 30 分。正确率按场景宏平均,去掉 50% 随机水平后线性折算;时延按试跑冻结的门槛折算。
历史版本(检测40%、定位35%、鲁棒性25%,model-grade-40-35-25-v3 规则)仅保留供追溯,按版本分组展示,不参与当前排名。
仅纳入在数据、给定基座、评价器和运行版本一致的条件下,通过准入、重复调用和重新加载检查的完整成功评测。同一提交包哈希只列最近一次兼容评测;相同分数并列。平均时延按单张图片计时,从评测程序开始读取输入图像,到组件返回该图的 0/1 判定,再对本次评测的所有样本取平均。结果编码、传输、排队和模型启动另计。单张平均时延按冻结门槛折算计入 30 分,P95 作为扣分参考。
本榜为公开开发集对比,不是正式课程总成绩。所有已审核课程成员可见模型名称与成绩;成员的模型文件、报告及私人评测详情仍按原权限访问。
选择已完成的数据评测,核对组件版本与实验结果,再进入智舱配置试验场和载体。
尚未选择评测记录。
测试入口:灵眸智舱
实验一的现场组件部署与预约尚未接入。可先进入智舱查看试验场、载体与硬件能力;数据评测完成不代表组件已在载体部署。
进入灵眸智舱 →打开智舱不会自动加载所选组件,也不会启动设备。现场测试需先完成组件适配、配置与部署。
| 下载 | 内容 | 用途 |
|---|---|---|
| 下载报告模板 | Word(DOCX)模板,包含实验题目、提交日期、平台评测截图、小组分工、实验准备、方法设计及问题与解决方法。 | 填写真实实验过程和评测结果,说明与提交方案一致的方法设计,完成后在下方上传实验报告。 |